Rescue
Rescue - RoboCup Major
Motiviert durch Erfahrungen wie beim schweren Erdbeben in Kobe, Japan, wurde die RoboCup Rescue Liga im Jahr 2001 ins Leben gerufen, um Einsatzkräfte bei gefährlichen Aufgaben bei der Rettung und dem Schutz von Menschenleben und Sachwerten zu unterstützen.
Rettungsroboter sollen in simulierten Katastrophenszenarien Opfer ausfindig machen, die Umgebung und Gebäude kartieren sowie wichtige Berichte liefern. Darüber hinaus müssen sie aktiv mit ihrer Umgebung interagieren, beispielsweise Türen öffnen, Ventile schließen oder andere Manipulationsaufgaben übernehmen. Außerdem sollen sie wichtige Punkte von Interesse (Points of Interest, POIs) in Karten und dreidimensionalen Modellen hervorheben und markieren.
Wettbewerbe finden mit realen (Rescue Robot) sowie simulierten (Rescue Robot Simulation) Robotern statt.
Rescue Robot League
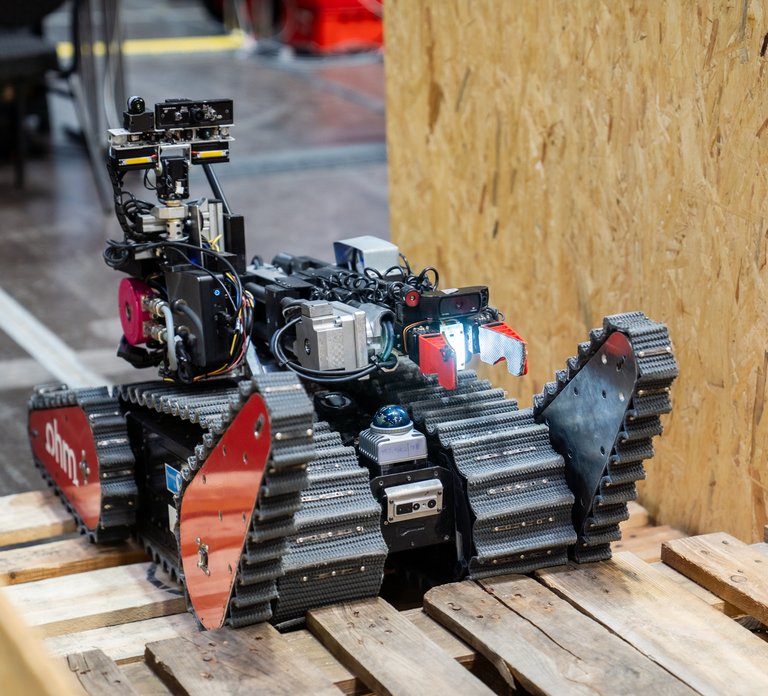
In der Rescue Liga treten bereifte, kettenbetriebene und quadrupedale Roboter gegeneinander an. Ziel ist es, Robotertechnologien für den Einsatz in gefährlichen und unstrukturierten Gebieten weiterzuentwickeln und Rettungskräfte bei ihren Aufgaben aus sicherer Entfernung zu unterstützen. Neben den technischen Anforderungen soll auch das Bewusstsein für reale Einsatzszenarien geschärft und eine objektive Evaluierung der Fähigkeiten von Robotern ermöglicht werden. Die Roboter müssen ihre Fähigkeiten in vier Kategorien unter Beweis stellen: Mobilität, Dexterität, sensorische Wahrnehmung und Kartografie. Eine fünfte Fähigkeit, die alle diese Bereiche miteinander verbindet, ist die Autonomie. Roboter sollen auch bei eingeschränkter oder vollständig ausgefallener Kommunikation in der Lage sein, sicher und zuverlässig zu agieren und ohne menschlichen Eingriff ihre Aufgaben zu erfüllen. Die Liga orientiert sich an realen Einsatzszenarien von Rettungskräften und nutzt standardisierte Testverfahren, die vom National Institute of Standards and Technology (NIST) entwickelt wurden. Die Parcours und Bewertungsmethoden ermöglichen eine vergleichbare Messung der Fähigkeiten und Zuverlässigkeit von Robotern. Ziel ist es, durch die Erprobung Robotern den Schritt aus der Forschung hin zu praktischen Rettungseinsätzen zu ermöglichen und ihre Weiterentwicklung für reale Anwendungen voranzutreiben.
Simulation League
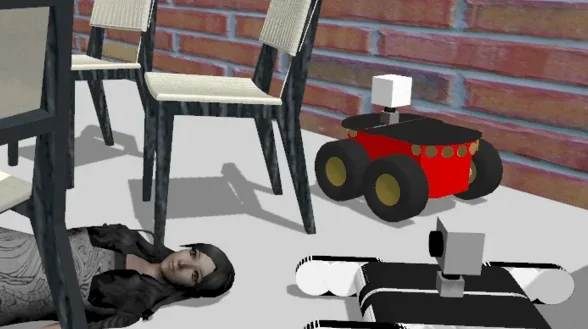
Die RoboCup-Rettungssimulationsliga hat zwei Unterligen. Einerseits sollen Simulatoren entwickelt werden, die die Infrastruktur, beispielsweise einer Stadt, und realistische Phänomene nachbilden können, die bei Katastrophen vorherrschen. Andererseits sollen intelligente Agenten und Roboter entwickelt werden, die die Fähigkeiten der Hauptakteure in einem Katastropheneinsatzszenario besitzen.